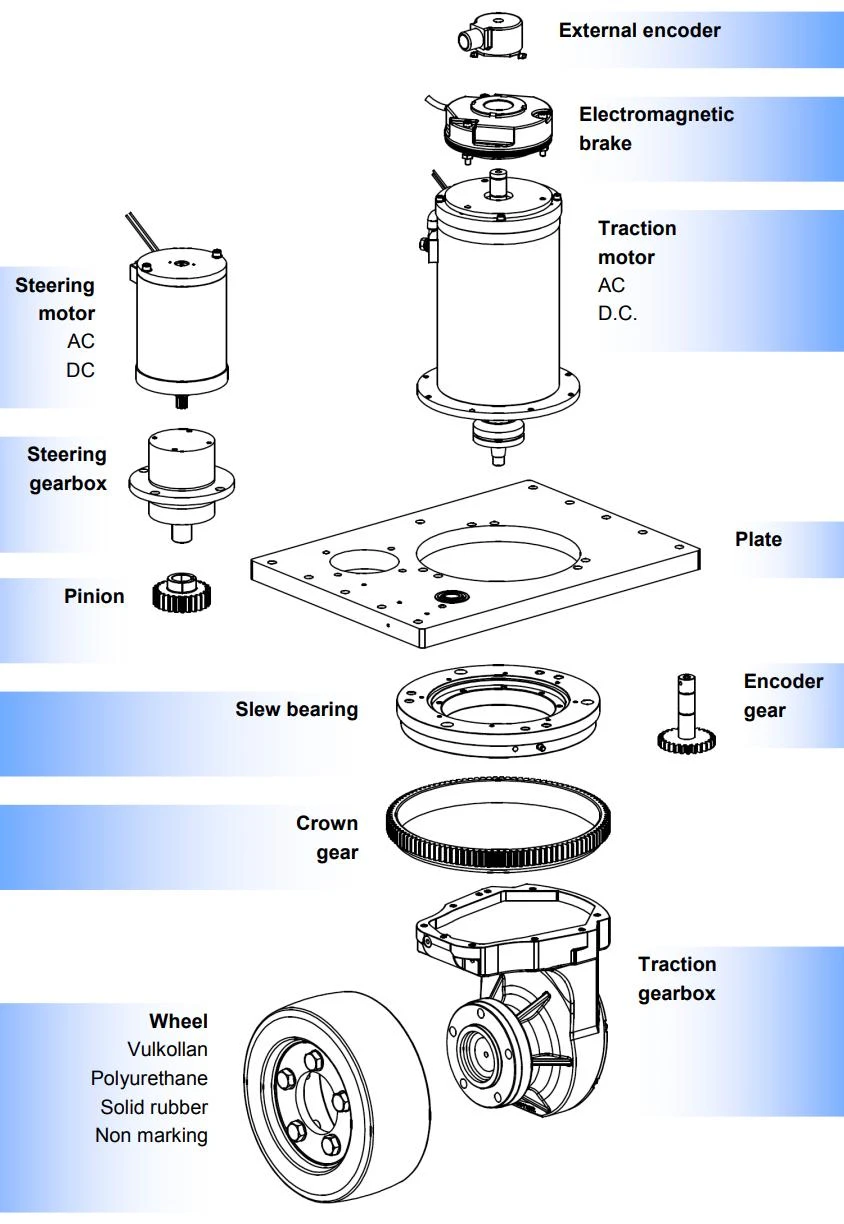
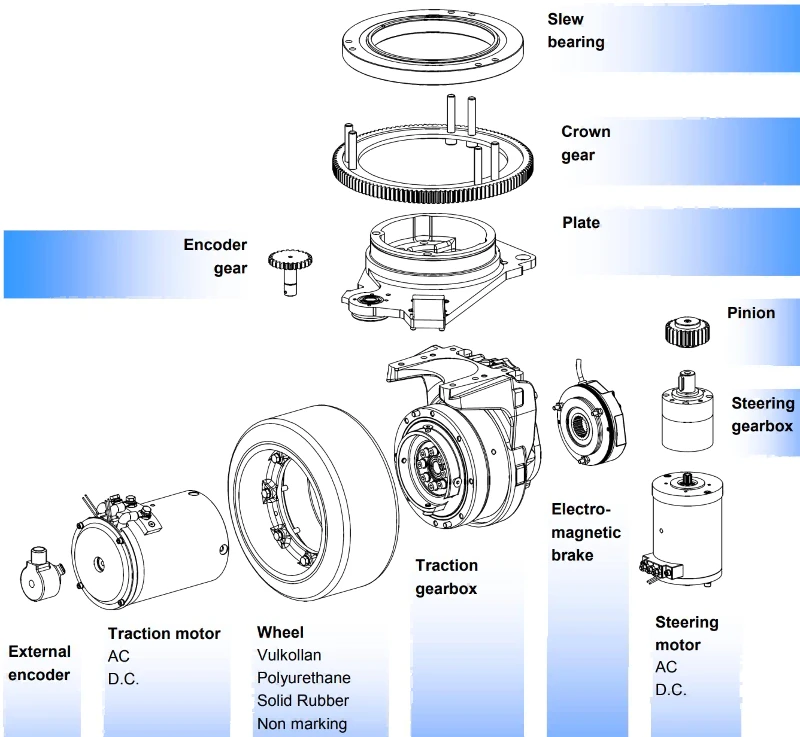
올바른 선택AGV 구동 휠(자동 가이드 차량 구동 휠)은 다양한 산업 응용 분야에서 최적의 성능을 달성하고 효율적인 자동화를 보장하는 데 필수적입니다. 이 종합 가이드는 올바른 선택을 내리는 데 필요한 중요한 단계와 기술 매개변수를 안내합니다.
1단계: 지원 요건 이해
AGV 구동 휠을 선택하기 전에 AGV의 특정 적용 요구 사항을 고려하는 것이 중요합니다.
1. 치수: AGV 조향 구동 휠 직경, 휠 폭, 회전 반경, 전체 크기는 차량의 레이아웃 및 작동 환경을 충족해야 합니다.
2. 부하 용량: 지지할 중량(톤)을 결정하고, AGV 구동 휠 그것을 처리할 수 있습니다.
3.속도: 필요한 차량 속도(m/s 단위)를 계산하고 AGV 스티어링 드라이브 휠의 속도 요구 사항과의 호환성을 확인합니다.
4. 스티어링 요구 사항: 조향장치의 구동토크, 구동속도, 원점, 한계 등을 고려한다.
5. 전기적 매개변수: 전압 호환성 및 보호 등급 등급을 확인하세요.
6.제어: 정밀한 제어를 위해 엔코더, 원점, 리미트 스위치 또는 하드 리미트의 필요성을 결정합니다.
7. 환경 적응성: 다양한 표면 조건(예: 포장지, 오르막, 오프로드)에 대한 적합성 및 방폭 성능 요구 여부를 평가합니다.
2단계: 하중에 따른 초기 휠 선택
1.예비 모델 선정: AGV의 적재 용량과 레이아웃을 고려하여 모델을 선택하십시오.AGV 구동 휠직경은 하중 지지 요구 사항을 충족합니다.
2. 휠 직경 확인:AGV 스티어링 드라이브 휠직경은 지지력에 중요한 역할을 합니다. 휠이 클수록 지상고가 더 좋고 작동이 더 부드러워지지만 더 높은 토크가 필요할 수 있습니다.
3단계: 주요 매개변수 확인
선택한 항목의 적합성을 확인하려면AGV 구동 휠, 주요 기술 매개변수를 계산합니다.
1.휠 토크 계산:
필요한 휠 토크를 결정하려면 다음 공식을 사용하십시오.
T바퀴{0}.5×KS×KA×fv×m×g×D바퀴
어디:
KS: 미끄럼 방지 계수(일반적으로 1.2).
KA : 작업조건계수(포장지의 경우 1.0, 비포장지의 경우 1.2 이상).
fv: 등가 마찰 계수.
m: 적재 중량(톤).
g: 중력 가속도(9.8m/s²).
D바퀴: AGV 조향 구동 휠 직경(mm).
2.휠 속도 계산:
n바퀴=60×1000×vcar/(π×D바퀴)
n바퀴: AGV 구동 휠속도(r/분).
v자동차: 차량 속도(m/s).
D바퀴: AGV 스티어링 드라이브 휠직경(mm).
3. 모터 전력 및 속도 요구 사항:
다음 공식을 사용하여 모터 전력을 계산합니다.

P모터=P바퀴/(ηg귀×η모터),kw
4단계: 종합 확인
AGV 구동 휠을 선택하고 주요 매개변수를 계산한 후 다음을 확인하십시오.
바퀴 폭, 회전 반경 및 전체 크기가 AGV 요구 사항을 충족하는지 확인하십시오.
전기적 호환성(전압, 보호 수준)을 확인하십시오.
AGV 조향 구동 휠이 다양한 표면을 처리하고 작동 스트레스를 견딜 수 있는지 확인하기 위해 환경 조건을 평가합니다.
5단계: 선택 시 주요 고려 사항
최적의 휠 성능을 보장하고 잠재적인 문제를 방지하려면 다음 고려 사항을 염두에 두십시오.
소형 드라이브를 피하세요("큰 카트에 적합한 작은 말"):
모터와 AGV 조향 구동 휠의 크기가 부하 및 작동 환경에 적합한지 확인하십시오. 시스템 규모가 작으면 비효율성이나 오류가 발생할 수 있습니다.
대형화 최소화("작은 카트에 큰 말"):
큰 성능 이점을 제공하지 않고 비용만 증가시키므로 크기를 과도하게 늘리지 마십시오. AGV 구동 휠은 하중에 적절하게 일치해야 합니다.
안전 여유를 허용하세요:
일시적인 과부하 또는 예상치 못한 부하 상황을 수용할 수 있도록 항상 드라이브 용량에 20~30%(최소 10%)의 안전 여유를 두십시오.